


四向移动重载RGV 风电60吨轮毂转运
01
先说一个画面。
铸造车间里,一个直径三四米、重几十吨的轮毂被行车吊起来,慢慢移到转运车上。落地、摘钩、指挥的人挥挥手,行车走了。
转运车把轮毂运到机加工车间。到了之后,行车再来一趟,把它吊下去,装到机床的工位上。
加工完,轮毂要送去表面处理车间防锈。行车再吊一次。
防锈做完,送去喷漆房喷涂。行车再吊一次。
喷完,转出去。再吊一次。
一个轮毂,在四个车间之间走完,光是大吊装就要配合五到六次。
02
这就是风电大件转运的日常。
工艺上,这几道工序排列得没问题。但落到现场,每一次转序都是一次大动作:要预约行车、要清场、要有专人指挥、要确认吊点和支撑点。
而轮毂这种东西,恰恰是"很不希望你动它"的工件——几百斤的铸件磕一下无所谓,几十吨的轮毂,加工面碰一下,可能就是返修。
03
所以真正的问题不是"能不能运"。
是能不能少吊几次。
顺着这条路想,有两个方向可以省:
- 减少工件离地落地的次数;
- 减少工序之间对吊装设备的依赖。
迈恩斯为风电设备生产线做的这台四向移动重载 RGV 轨道车,思路就在这两个方向上。
04
先说"四向移动"。
车间里的路,不都是直的。机加工车间在这头,表面处理车间在那头,两边通道还是交叉的。传统的轨道车沿轨道直线走,路口要换方向,通常就得配一套转盘或者平移机构。
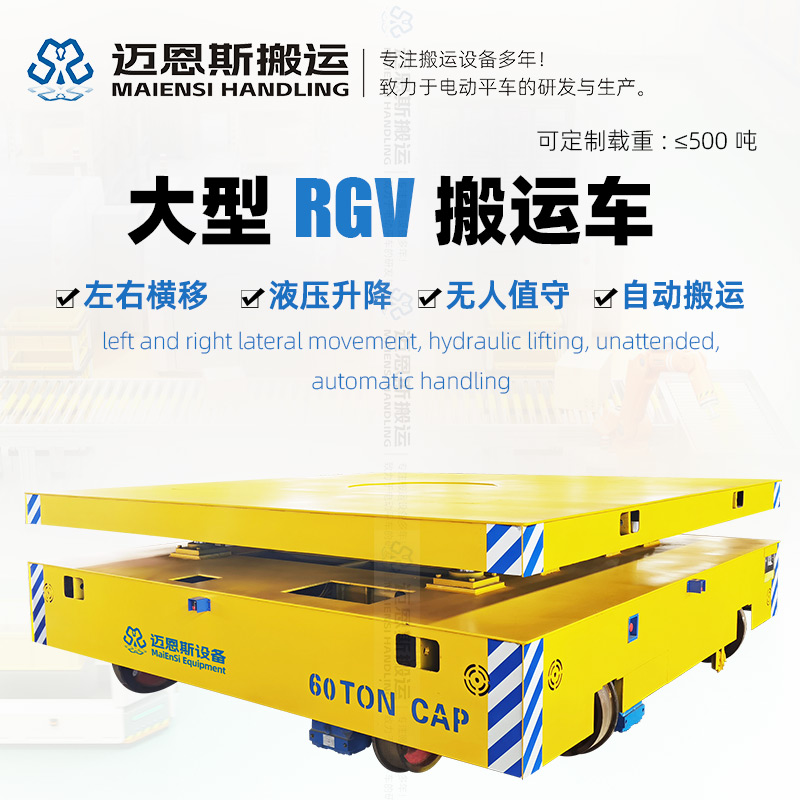
这台车用的办法不一样:双层底盘,上下各有一组轮子。 需要换方向的时候,把轮组升降切换一下,让另一组轮子接触轨道——它就朝另一个方向走了。
前、后、左、右,四个方向都能走。十字交叉口上换向,不需要装转盘。
对现场的好处很直接:轨道可以按"井"字形直接铺到四个车间,路口不用再做额外的基础和设备。
05
再说"液压顶升"。
这台车自带重型液压站系统,配了四组大油缸同步升降,用来托举工件完成装卸。
意思是:工件和工位之间很后那一段高度差,车自己解决。
原来的流程是"车到位 → 行车吊起来 → 放到工位";现在可以是"车到位 → 顶升对位 → 落位"。
别小看这一步。转序的时间成本,一大半花在等待装卸上,不是花在路上。
还有一点值得说:四组油缸,必须"同时、同样快"地升降。
道理跟四个人抬一张大桌子一样——一个人抬得快、一个人抬得慢,桌子立刻就歪了。工件也是。油缸同步精度不够,工件在被托举的那几秒里,受力就是扭曲的。
所以"同步精度"是这类设备上一个需要问清楚的指标,举得齐不齐,比举不举得动更要紧。
06
载重方面,这台车的平台是 3.5 米乘 3.5 米,额定载重 60 吨。
这个尺寸是针对风电轮毂这类大件给的。方形大平台的好处是工件的落位选择更多,不必被长边方向卡住。
不过台面尺寸这件事,还有一个容易被忽略的细节:大件放上去,支撑面往往不是完整的平面。
铸件从铸造出来,底面可能有飞边、有浇冒口残留、有还没机加工的地方。它落在台面上,其实只有几个点在受力。这几个点落在哪里、要不要用工装垫块托一下,是需要在方案阶段就跟厂家说清楚的。
对已经完成机加工的工件,这一点尤其重要——受力点选得不对,工件在转运过程中就可能被压出问题。
还有一件事值得提前问:供电方式。
我们的原稿里没有给出这一项。这类车是蓄电池供电、还是配电缆卷筒取电,直接决定了行驶距离有没有限制、需不需要专门安排充电时间。这个信息很好在询价时就明确,方案才好对得上。
07
自动化部分,是这台车"能连进产线"的关键。
- PLC 编程控制,作业逻辑可以按产线节拍来设定;
- RFID 自动识别站点,车到哪个工位、要停哪个位置,是"读"出来的,不靠人看;
- 可对接 RCS 智能调度系统,多台设备、多个任务统一排程;
- HMI 人机交互触摸屏,支持多站点自动搬运的半自动化操控;
- 同时保留无线遥控器和线控手柄,调试期或者异常处理时,人工可以直接接手。
08
这块,配置思路是这样的:
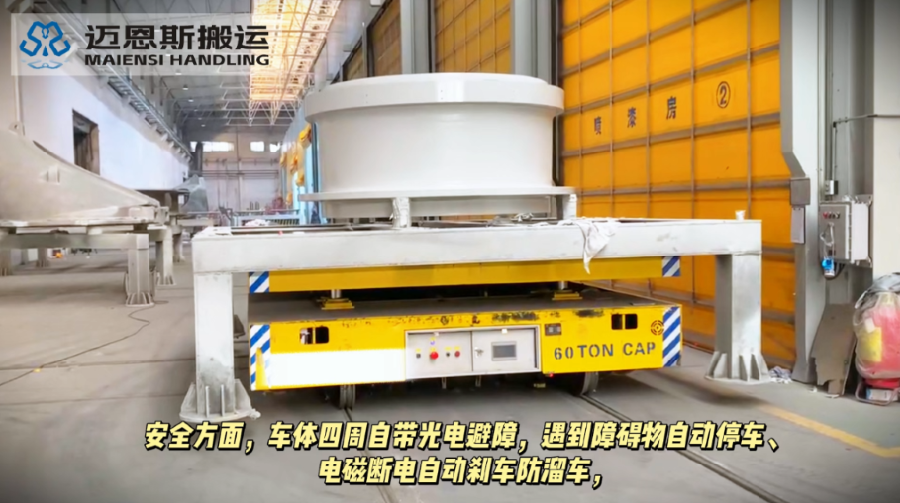
- 车体四周光电避障——前方有障碍物,自动停车;
- 断电电磁制动——失电时制动器抱闸,有助于降低溜车风险;
- 电气软件保护——欠压、短路、过流、低电量,在电气侧做保护,有助于减少元器件的异常损耗。
09
很后说一句。
风电行业这几年单机容量一直在往上走,轮毂这类大件的尺寸和重量也跟着涨。工件越大,现场"临时协调"的空间就越小。
所以真正被需要的,不是一台"能拉 60 吨的车",而是一条被打通了的工序路线——工件从铸件区到喷漆房,一路上不用反复起落,不用每次都为它调度一次行车。
10
回到开头那个画面。
那个轮毂还是在四个车间之间走,只不过这一路上,它被吊起来的次数,可以少很多。
- 水泥块建材重型轨道车 40吨大载重适配各类工件 2026-09-09
- 电动轨道搬运搬运小车 车间周转利器 2025-11-08
- 适配高铁机车运维!12吨全向重载AGV,实现机组组装转运数字化作业 2026-06-19
- 无轨电动平车适用的领域 2022-11-19
- 大型移动搬运机器人研制成功 2024-12-10
- 迈恩斯升降式地平车平台车 2025-10-07


